 Nubrajapan
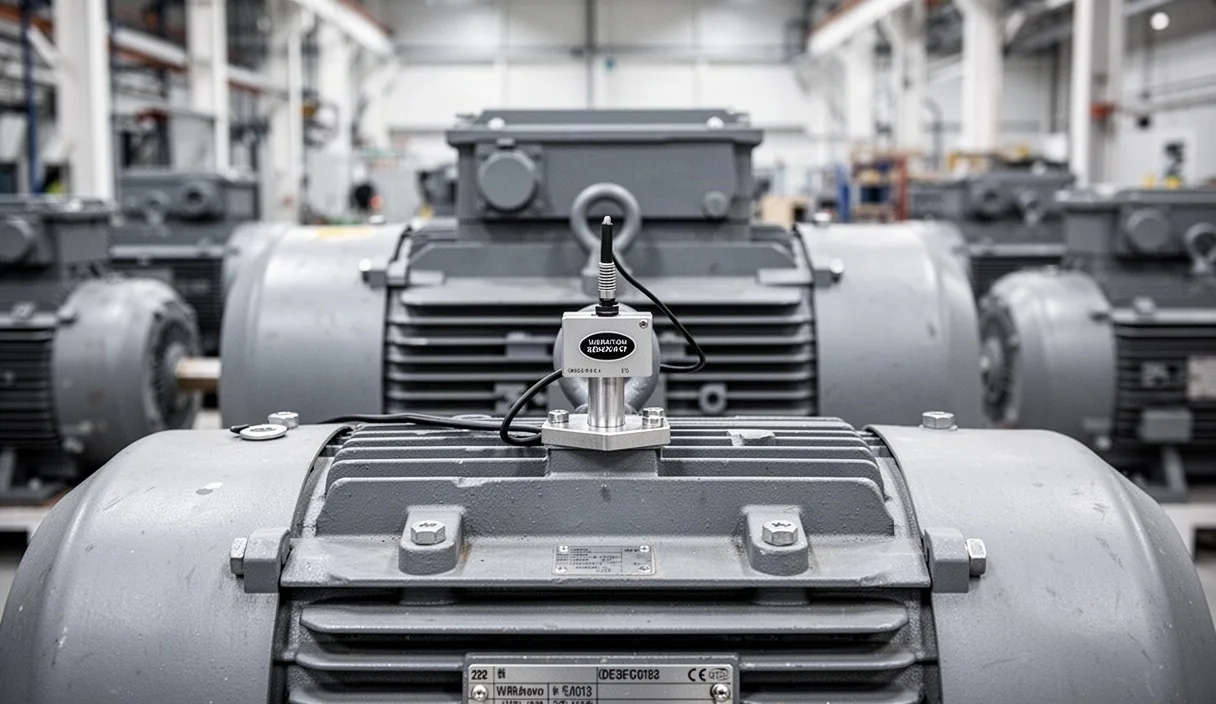
Mechanische Schwingungen sind der direkteste Indikator für den Betriebszustand rotierender Maschinen. Bevor ein Lagerschaden zu messbarer Erwärmung führt oder akustisch wahrnehmbar wird, verändern sich die dynamischen Kräfte im Mikrometerbereich. Wer diese Signale frühzeitig erfasst, vermeidet ungeplante Anlagenstillstände und kann Reparaturen exakt in betriebliche Stillstandsfenster einsteuern. Die Zustandsüberwachung stützt sich dabei nicht auf Vermutungen, sondern auf reproduzierbare Messdaten aus Beschleunigung, Geschwindigkeit und Weg.
Erfolgreiche vorausschauende Wartung erfordert ein tiefes Verständnis der Messkette. Von der Festkörperphysik des Sensors über die mechanische Ankopplung bis hin zur digitalen Signalverarbeitung entscheidet jedes Glied über die Qualität der Diagnose. Fehler bei der Montage oder der Parametrierung der Filter verfälschen das Spektrum und führen entweder zu Fehlalarmen oder zum unbemerkten Maschinenausfall. Die folgende Anleitung führt durch die technischen Grundlagen, Messstrategien und Integrationsschritte in der industriellen Praxis.
Physikalische Wirkungsweise piezoelektrischer Schwingungsaufnehmer
Piezoelektrische Beschleunigungssensoren dominieren die industrielle Schwingungsmesstechnik aufgrund ihrer Robustheit, ihres weiten Dynamikbereichs und ihrer hohen Grenzfrequenzen. Das Funktionsprinzip basiert auf dem piezoelektrischen Effekt in anisotropen dielektrischen Festkörpern wie Quarz oder synthetischen Piezokeramiken (zumeist Blei-Zirkonat-Titanat, PZT). Wird dieser Kristall mechanisch deformiert, verschieben sich die Ladungsschwerpunkte im Kristallgitter, wodurch an den metallisierten Oberflächen eine messbare elektrische Ladung entsteht.
Im Sensorgehäuse ist der piezoelektrische Kristall mechanisch mit einer seismischen Masse gekoppelt. Wird der Sensor einer Schwingung ausgesetzt, übt diese Masse eine Trägheitskraft auf das Element aus. Nach dem zweiten Newtonschen Gesetz ist diese Kraft proportional zur Beschleunigung:
F = m * a
Die erzeugte Ladung ist direkt proportional zu dieser Kraft und damit zur anliegenden Beschleunigung. Industrielle Standardsensoren arbeiten weitgehend im sogenannten IEPE-Standard (Integrated Electronics Piezo-Electric, herstellerspezifisch auch als ICP bezeichnet). Bei diesen Systemen ist ein Miniatur-Ladungsverstärker oder Impedanzwandler direkt im Sensorgehäuse untergebracht. Er wandelt das hochohmige Ladungssignal in ein niederohmiges Spannungssignal um, meist mit einer Empfindlichkeit von 100 mV/g für Standardanwendungen oder 500 mV/g für langsam drehende Maschinen unter 120 Umdrehungen pro Minute.
Konstruktiv unterscheidet man zwei Haupttypen:
- Kompressionsbauweise: Die seismische Masse drückt direkt auf den Kristall. Diese Bauform ist einfach und steif, reagiert jedoch empfindlich auf Gehäusedehnungen (Base Strain) und thermische Transienten.
- Scherbauweise (Shear Mode): Der Kristall wird auf Scherung beansprucht. Diese Anordnung isoliert das Messelement mechanisch vom Gehäuseboden, minimiert den Einfluss von Temperaturschwankungen und reduziert Fehlsignale durch mechanische Spannungen am Montagepunkt.
Optimale Platzierung am Lagergehäuse für unverfälschte Daten
Ein Schwingungssensor erfasst nur die kinetische Energie, die über den Befestigungspunkt in sein Gehäuse eingeleitet wird. Zwischen der Schadensquelle (beispielsweise einem Wälzkörperdefekt) und dem Sensor darf sich kein elastisches oder dämpfendes Material befinden. Dünnwandige Verkleidungen, Lüfterhauben oder unvollständig entgratete Oberflächen wirken als mechanische Tiefpassfilter und vernichten die hochfrequenten Stoßimpulse, die für eine Früherkennung zwingend nötig sind.
Der Montageort muss so nah wie möglich an der Lastzone des Lagers gewählt werden. Bei horizontalen Standardmaschinen mit radialer Belastung durch Eigengewicht oder Riemenzug befindet sich diese Zone in der unteren Gehäusehälfte. Standardmäßig wird an jedem Lagerstützpunkt in drei orthogonalen Richtungen gemessen: radial vertikal (RV), radial horizontal (RH) und axial (AX). Radiale Messungen erfassen Unwuchten, Fluchtungsfehler und Lagerschäden; axiale Messungen zeigen Winkelfehler bei Kupplungen, Getriebeschäden sowie Axiallagerspiel auf.
Die Methode der mechanischen Ankopplung begrenzt die nutzbare Bandbreite des Sensors drastisch. Folgende Tabelle zeigt die Grenzen der typischen Montagearten in der industriellen Praxis:
| Montageart | Max. Grenzfrequenz (-3 dB) | Oberflächenanforderung | Anwendungsbereich |
|---|---|---|---|
| Gewindestift (M6 / M8) | ca. 10 kHz bis 12 kHz | Gefräst, Rz kleiner 6.3, Montagefett | Permanente Überwachung, Kritischanlagen |
| Zweikomponenten-Kleber | ca. 5 kHz bis 7 kHz | Blank geschliffen, entfettet | Dünnwandige Gehäuse, Retrofit ohne Bohrung |
| Zweipol-Magnetfuß | ca. 1.5 kHz bis 2 kHz | Gereinigt, flache oder gewölbte Fläche | Mobile Routenmessung, temporäre Diagnose |
| Tastspitze (Handmessung) | ca. 500 Hz bis 800 Hz | Punktuell zugänglich | Nur Orientierungsmessung, ungeeignet für Wälzlager |
Für eine Schraubmontage muss die Montagefläche plan gefräst und mit einem Gewindebohrer rechtwinklig versehen werden. Ein Hauch von Silikonöl oder Zinkoxid-Montagepaste schließt mikroskopische Luftspalte zwischen Sensorboden und Maschinengehäuse. Das vorgeschriebene Anzugsdrehmoment (in der Regel 2.5 bis 5 Nm für M6-Gewinde) ist strikt einzuhalten: Ein zu lockerer Sensor neigt zu Resonanzschwingungen, ein zu fest angezogener Sensor verspannt den internen Kristall und erzeugt Offset-Driften.
Interpretation von Frequenzspektren und Amplitudenverläufen
Das Rohsignal eines Schwingungssensors im Zeitbereich (Time Waveform) zeigt die Gesamtheit aller dynamischen Vorgänge in der Maschine als unübersichtliche Überlagerung. Erst die Überführung des Signals in den Frequenzbereich mittels Schneller Fourier-Transformation (FFT) schlüsselt die Schwingungsanteile in diskrete Frequenzen und Amplituden auf. Jedes Bauteil generiert basierend auf der Drehzahl der Welle spezifische kinematische Frequenzen.
Zur gezielten Fehleridentifikation dienen folgende Frequenzmarker, bezogen auf die Drehfrequenz 1X (z. B. 25 Hz bei einem zweipoligen Motor mit 1500 min^-1 abzüglich Schlupf):
- Unwucht: Reine Sinusschwingung bei exakt 1X im radialen Spektrum. Die Phasenverschiebung zwischen vertikaler und horizontaler Messung beträgt rund 90 Grad. Oberwellen treten kaum auf.
- Fluchtungsfehler (Misalignment): Deutliche Spitzen bei 1X und dominant bei 2X, gelegentlich bis 3X. Typisch ist eine ausgeprägte Amplitude in axialer Richtung bei Klauenkupplungen.
- Mechanisches Spiel: Auftreten höherer Harmonischer (1X, 2X, 3X, ... bis 10X) sowie subharmonischer Anteile bei 0.5X oder 1.5X. Das Signal ist oft asymmetrisch verzerrt.
Wälzlagerschäden folgen abweichenden Gesetzen. Da die Kontaktflächen von Innenring, Außenring und Wälzkörpern punktuelle Schäden aufweisen, erzeugt jeder Kontakt einen kurzzeitigen Stoßimpuls. Die Frequenzen hängen von den Lagermathematiken ab:
- BPFO (Ball Pass Frequency Outer Race): Defekt am stehenden Außenring. Erzeugt harmonische Linien, oft moduliert durch keinen Drehanteil.
- BPFI (Ball Pass Frequency Inner Race): Defekt am rotierenden Innenring. Erzeugt Stöße, deren Amplitude mit der Drehfrequenz 1X moduliert wird, da der Defekt zyklisch durch die Lastzone läuft. Es entstehen markante Seitenbänder um die Grundschadensfrequenz.
- BSF (Ball Spin Frequency): Defekt am Wälzkörper. Erzeugt Frequenzen mit Seitenbändern der Käfigfrequenz.
- FTF (Fundamental Train Frequency): Beschädigung des Lagerkäfigs, meist deutlich unterhalb der Drehfrequenz (typisch 0.38X bis 0.44X).
Im Frühstadium sind diese Stöße im normalen Geschwindigkeitsspektrum nicht erkennbar, da ihre Energie extrem gering ist. Hier greift die Hüllkurvenanalyse (Envelope Demodulation): Das hochfrequente Struktursignal wird bandpassgefiltert (beispielsweise zwischen 5 kHz und 20 kHz), anschließend gleichgerichtet und über einen Tiefpassfilter geglättet. Das resultierende Hüllkurvenspektrum isoliert die repetitive Schlagperiode des Schadens und zeigt Lagerschäden Wochen vor dem eigentlichen Ausfall an.
Warnschwellen nach ISO-Standards festlegen und anpassen
Um Messdaten ohne langwierige manuelle Einzelfallprüfung zu bewerten, greift die Industrie auf standardisierte Schwellenwerte zurück. Der primäre Standard für die Bewertung mechanischer Schwingungen an nicht rotierenden Teilen ist die DIN ISO 20816-3 (Nachfolger der bewährten ISO 10816-3). Sie definiert Grenzwerte für die Schwinggeschwindigkeit in mm/s (Effektivwert, RMS) im Frequenzband von 10 Hz bis 1000 Hz.
Die Norm teilt Maschinen nach Antriebsleistung und Aufstellungsart ein. Ein starr auf einem Schwerbetonfundament montierter Motor toleriert weit weniger Eigenschwingung als eine elastisch gelagerte Maschine auf Stahlträgern. Die Klassifizierung erfolgt in vier Zustandszonen:
- Zone A: Schwingung von neu in Betrieb genommenen Maschinen.
- Zone B: Maschinen im uneingeschränkten Dauerbetrieb.
- Zone C: Für den Dauerbetrieb ungeeignet; Betrieb bis zur nächsten geplanten Instandhaltungsmaßnahme vertretbar.
- Zone D: Schwingungswerte verursachen schwere Folgeschäden. Maschine sofort stillsetzen.
Für Elektromotoren und Pumpen mittlerer Größe (Gruppe 2: 15 kW bis 300 kW Nennleistung) gelten auf starrem Fundament folgende Richtwerte: Die Grenze zwischen Zone A und B liegt bei 1.4 mm/s RMS. Die Warnschwelle (Grenze zu Zone C) liegt bei 2.8 mm/s RMS. Die Alarmschwelle zur zwingenden Abschaltung (Grenze zu Zone D) beträgt 4.5 mm/s RMS. Auf elastischem Fundament verschieben sich diese Werte nach oben auf 2.3 mm/s, 4.5 mm/s und 7.1 mm/s RMS.
Standardisierte Schwellenwerte erfassen jedoch keine drehzahlvariablen Antriebe oder transienten Betriebszustände. Bei frequenzgeregelten Maschinen (VFD) muss die Alarmschwelle dynamisch an Drehzahl und Drehmoment gekoppelt werden. Läuft eine Pumpe bei Teillast in Kavitation, schlägt der Breitbandpegel nach oben aus, ohne dass ein mechanischer Lagerschaden vorliegt. Für solche Fälle empfiehlt sich ein statistischer Ansatz: Nach der Inbetriebnahme werden über 150 bis 200 Betriebsstunden die Basiswerte (Baseline) ermittelt. Die Warnschwelle wird dann auf den Mittelwert plus das Dreifache der Standardabweichung gesetzt.
Integration der Sensordaten in bestehende Instandhaltungssoftware
Die Erfassung präziser Rohdaten stiftet erst dann betrieblichen Nutzen, wenn die Informationen ohne manuellen Übertragungsaufwand im Instandhaltungsmanagementsystem (CMMS) oder ERP-System (wie SAP PM oder IBM Maximo) ankommen. Ein industrietaugliches Integrationskonzept trennt strikt zwischen der hochfrequenten Edge-Berechnung und der Bereitstellung aggregierter Zustandsindikatoren auf Leitebene.
Beschleunigungsaufnehmer liefern mehrere zehntausend Messwerte pro Sekunde. Eine kontinuierliche Übertragung dieser Datenströme in eine Cloud oder ein ERP-System überlastet industrielle Netzwerke. Die Signalverarbeitung erfolgt daher lokal:
- Ein DAQ-Modul (Data Acquisition) oder Edge Gateway tastet das IEPE-Signal mit mindestens 25.6 kHz oder 51.2 kHz ab.
- Der lokale Prozessor errechnet periodisch die Kennwerte: Gesamtschwinggeschwindigkeit (v-RMS nach ISO), Schwingbeschleunigung (a-RMS), Crest-Faktor und Spitzenwerte der Hüllkurve.
- Nur bei Überschreitung statistischer Grenzwerte speichert das Gateway einen hochauflösenden Zeitspeicherblock zur Tiefendiagnose ab.
- Die aggregierten Kennwerte werden über standardisierte OT-Protokolle wie OPC UA oder MQTT mit Sparkplug-B-Payload an das Prozessleitsystem oder den zentralen Datenserver übergeben.
Im Instandhaltungsplanungssystem löst das Überschreiten der Warnschwelle eine automatisierte Prozesskette aus. Erreicht beispielsweise der Hüllkurven-Kennwert eines Wälzlagers an einem Hauptantrieb die Warnstufe C für länger als 24 kumulierte Betriebsstunden, erzeugt das CMMS automatisch einen Instandhaltungsauftrag mit der Priorität "Mittel". Gleichzeitig prüft das ERP-System die Verfügbarkeit des Ersatzlagers im Lagerbestand und blockiert dieses für den anstehenden Wechsel. Verändert sich die Amplitude rasch in Richtung Zone D, eskaliert das System den Auftrag automatisch auf die höchste Prioritätsstufe und benachrichtigt den Bereitschaftsdienst via Push-Meldung.
Typische Fehler bei der Schwingungsüberwachung
Trotz ausgereifter Sensorik scheitern Condition-Monitoring-Projekte in der Praxis regelmäßig an grundlegenden handwerklichen Fehlern. Das Erkennen dieser Fehlerquellen spart erhebliche Diagnosezeit:
- Messung auf Schutzabdeckungen: Das Anbringen von Magnetfußsensoren auf Abdeckblechen oder Motorgehäuserippen führt zu massiven Resonanzüberhöhungen. Die gemessenen Amplituden spiegeln die Eigenfrequenz des Blechs wider, nicht den Zustand der Welle.
- Fehlende Zugentlastung der Sensorkabel: Lose hängende Kabel schwingen im Luftstrom von Motorkühlflügeln mit. Durch den triboelektrischen Effekt im Koaxialkabel entstehen niederfrequente Spannungsspitzen, die fälschlicherweise als mechanische Unwucht interpretiert werden. Kabel müssen alle 15 bis 20 Zentimeter fixiert werden.
- Alleiniger Fokus auf Gesamt-RMS-Werte: Der Schwingungsgesamtwert nach ISO 20816 reagiert erst auf Lagerschäden, wenn sich das Lager bereits im fortgeschrittenen Stadium 3 oder 4 befindet und Materialabplatzungen auftreten. Wer nur den Gesamt-RMS überwacht, verliert das Frühwarnfenster von mehreren Wochen.
- Verzicht auf Temperaturkompensation: Piezokeramische Sensoren driften bei plötzlichen Temperaturschwankungen im Tiefstfrequenzbereich (Thermal Transient Effect). Ohne Hochpassfilterung führt dies zu einem künstlichen Anstieg des Spektrums unterhalb von 5 Hz ("Ski Slope"-Phänomen).
Nächste Schritte zur Implementierung
Beginnen Sie den Aufbau einer vorausschauenden Instandhaltung nicht flächendeckend, sondern selektiv. Identifizieren Sie zunächst die Maschinen Ihrer Anlage, deren ungeplanter Stillstand Kosten von mehr als 5000 Euro pro Stunde verursacht oder bei denen keine redundanten Aggregate vorhanden sind.
Definieren Sie für diesen Pilotbereich die exakten kinematischen Lagereigenschaften. Beschaffen Sie die genauen Typenbezeichnungen der verbauten Wälzlager; ohne die Innen- und Außenringgeometrien lassen sich die Überrollfrequenzen nicht im Spektrumanalysator hinterlegen. Sorgen Sie an den ausgewählten Maschinenpunkten für saubere, plangefräste Messflächen mit Gewindebohrungen. Führen Sie im Anschluss über mindestens 300 Volllaststunden eine Referenzmessung durch, um die Grundschwingungen der intakten Maschinen zu dokumentieren. Erst wenn diese Baseline stabil steht, schalten Sie die Schwellenwerte für automatisierte Warnungen im Instandhaltungssystem aktiv. Bei komplexen Getrieben oder Sondermaschinen empfiehlt es sich, für die Ersteinwertung und Schwingungsabnahme einen nach DIN ISO 18436 zertifizierten Schwingungsdiagnostiker hinzuzuziehen.