 Nubrajapan
Die Wahl zwischen einem Knickarmroboter und einem SCARA-System bestimmt über Taktzeit, Platzbedarf und Wirtschaftlichkeit einer Fertigungszelle. Beide Bauformen dominieren seit Jahrzehnten die industrielle Montage und Handhabung, basieren jedoch auf grundverschiedenen mechanischen Prinzipien. Fehlentscheidungen bei der Konzeption führen entweder zu unnötig hohen Anschaffungs- und Betriebskosten oder zu Anlagen, die geforderte Zykluszeiten aufgrund physikalischer Grenzen nicht einhalten.
Ingenieure und Integratoren stehen vor der Aufgabe, Kinematik und Dynamik präzise auf das Teilespektrum abzustimmen. Ein sechsachsiger Knickarmroboter garantiert maximale räumliche Flexibilität, bewegt dabei jedoch bei jedem Zyklus eine erhebliche Eigenmasse. Ein vierachsiger SCARA-Roboter beschränkt sich primär auf die horizontale Ebene und vertikale Fügebewegungen, erreicht dadurch aber Beschleunigungswerte, die Mehrachssysteme physikalisch nicht erzielen. Ein direkter Vergleich deckt die technischen Kennwerte, Verschleißmuster und wirtschaftlichen Einsatzgrenzen beider Konstruktionen auf.
Kinematik und Achsenanzahl im direkten Vergleich
Der fundamentale Unterschied beider Systeme liegt im mechanischen Aufbau und den daraus resultierenden Freiheitsgraden. Das Akronym SCARA steht für Selective Compliance Assembly Robot Arm. Die Kinematik besteht typischerweise aus vier Achsen: zwei horizontal rotierenden Gelenken, einer linearen Vertikalachse (Z-Achse) und einer Rotationsachse am Arbeitsende (Theta-Achse). Diese Anordnung verleiht dem Roboter eine gezielte Nachgiebigkeit in der horizontalen X-Y-Ebene, während die Konstruktion in vertikaler Z-Richtung extrem steif bleibt. Diese Eigenschaft erleichtert Montageprozesse wie das Einsetzen von Stiften oder Buchsen, da minimale Positionsfehler durch die mechanische Führung ausgeglichen werden, ohne dass sensible Werkstücke verkanten.
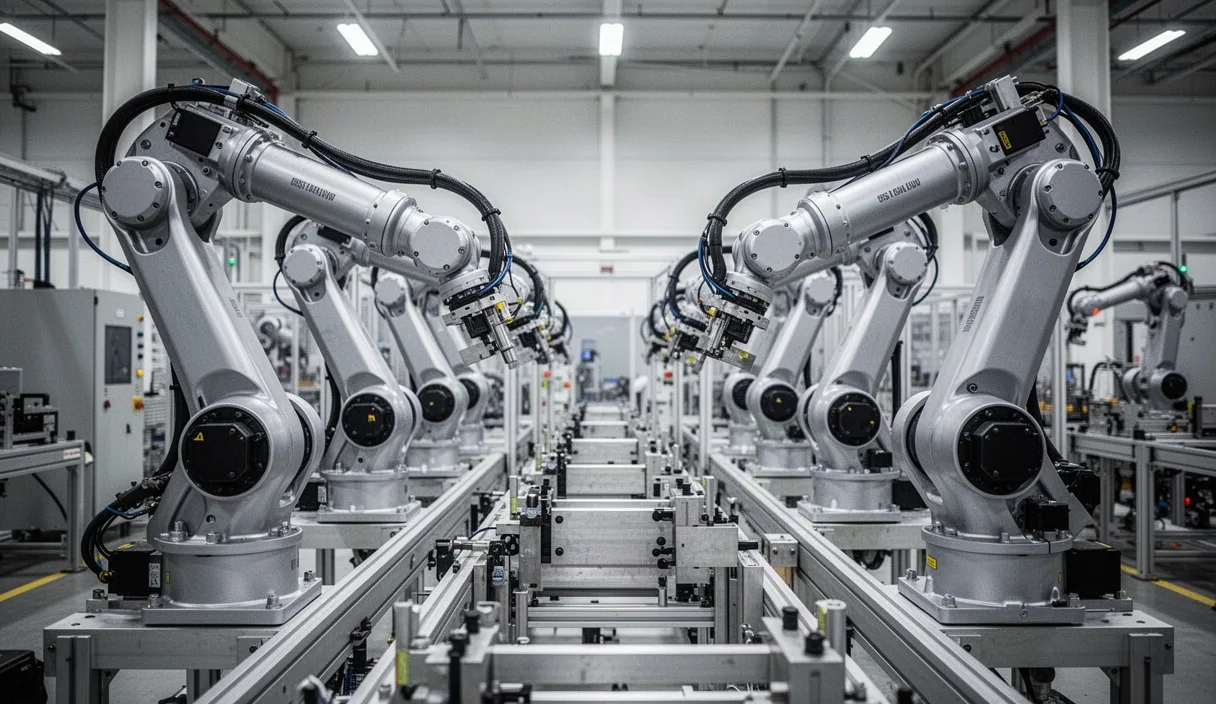
Der Knickarmroboter, meist als Sechsachser ausgeführt, bildet die Beweglichkeit des menschlichen Arms nach. Mit sechs rotatorischen Achsen besitzt er sechs Freiheitsgrade im Raum. Dadurch kann der Endeffektor jeden Punkt innerhalb des Arbeitsbereichs aus beliebigen Winkeln anfahren. Diese serielle Kinematik bedeutet allerdings, dass jedes nachfolgende Gelenk das Gewicht der davor liegenden Motoren, Getriebe und Strukturelemente tragen und beschleunigen muss. Die Gelenkachsen 1 bis 3 definieren die Hauptposition im Raum, während die Handachsen 4 bis 6 die Orientierung des Werkzeugs im dreidimensionalen Raum bestimmen.
Während ein SCARA auf flache, planare Aufgaben mit vertikalem Hub optimiert ist, bewältigt der Knickarmroboter komplexe Schräglagen, Überkopfbewegungen und das Umfahren von Störkanten innerhalb der Zelle. Diese Bewegungsfreiheit erfordert jedoch einen höheren rechnerischen Aufwand in der Bahnplanung, da Singularitäten vermieden werden müssen, Positionen, in denen zwei Achsen kollinear liegen und das System mathematisch einen Freiheitsgrad verliert.
| Kriterium | SCARA-Roboter (4 Achsen) | Knickarmroboter (6 Achsen) |
|---|---|---|
| Freiheitsgrade (DoF) | 4 (X, Y, Z, Rz) | 6 (X, Y, Z, Rx, Ry, Rz) |
| Mechanischer Aufbau | Parallele Drehachsen, Linearhubspindel | Serielle rotatorische Achsen |
| Horizontale Nachgiebigkeit | Konstruktiv vorhanden (Compliance) | Gering; Ausgleich nur über Sensorik oder Software |
| Typische Traglast | 1 kg bis 20 kg | 3 kg bis über 1000 kg |
| Singularitätsrisiko | Sehr gering (nur an Reichweitengrenze) | Vorhanden (Hand-, Schulter-, Ellbogensingularität) |
Wiederholgenauigkeit bei hohen Taktzeiten
Bei schnellen Bestückungs- und Handhabungsprozessen trennen Zehntelsekunden wirtschaftliche von defizitären Prozessen. SCARA-Roboter sind für sogenannte Pick-and-Place-Zyklen konstruiert. Der standardisierte Adept-Zyklus (25 mm anheben, 300 mm horizontal verfahren, 25 mm absenken und zurück) dient hierbei als Referenzwert. Hochleistungs-SCARA durchlaufen diesen Zyklus in 0.28 bis 0.38 Sekunden. Erreicht wird dies durch extrem steife Leichtbauarme aus Aluminiumguss oder Kohlefaserverbundwerkstoffen sowie durch die Konzentration der Hauptantriebsmotoren in der fest verschraubten Roboterbasis.
Knickarmroboter benötigen für denselben Prüfzyklus typischerweise zwischen 0.48 und 0.72 Sekunden in der Gewichtsklasse bis 7 kg Traglast. Die Trägheitsmomente der auskragenden Gelenke begrenzen die maximale Winkelbeschleunigung der Basisachsen. Muss der Sechsachser lange Strecken überbrücken, verlangsamen die Verzögerungs- und Einschwingphasen an den Zielkoordinaten den Prozess messbar.
Bei der Wiederholgenauigkeit nach ISO 9283 bieten SCARA-Systeme klare Vorteile im Nahbereich. Durch die kurze mechanische Kette und den Verzicht auf verschleißbehaftete Handgelenksgetriebe erreichen kompakte SCARA Werte von plus/minus 0.010 mm bis 0.015 mm in der horizontalen Ebene. Die Z-Achse, ausgeführt als geschliffene Kugelumlaufspindel oder Kugelgewindetrieb, hält Positionen oft auf plus/minus 0.008 mm exakt ein.
Knickarmroboter vergleichbarer Baugröße liegen bei einer Wiederholgenauigkeit zwischen plus/minus 0.020 mm und 0.045 mm. Unter thermischer Last oder bei dynamischen Richtungswechseln führen das Spiel in den Zykloidgetrieben und die elastische Biegung der Armsegmente zu leichten Bahnabweichungen. Wer mikrometergenaues Fügen im Sub-Sekundentakt fordert, wählt daher in den meisten Fällen das SCARA-Konzept, sofern keine räumliche Verkippung des Werkstücks notwendig ist.
Flächenbedarf und Integrationsaufwand in Arbeitszellen
Der Flächenbedarf einer Roboterzelle beeinflusst die Gesamtwirtschaftlichkeit einer Fertigungshalle erheblich. Quadratmeterpreise in Reinräumen oder klimatisierten Werkshallen verlangen kompakte Bauräume. Ein SCARA-Roboter besitzt einen zylindrischen Arbeitsraum mit einer kreisförmigen Grundfläche, die fast vollständig vom Werkzeugträger überstrichen werden kann. Der tote Winkel direkt hinter der Basisachse ist bauartbedingt klein und beträgt selten mehr als 45 Grad des Vollkreises.
Viele SCARA-Modelle lassen sich direkt auf Maschinentische montieren, an Deckenkonstruktionen aufhängen oder als Wandmontage ausführen. Da die Versorgungsleitungen für Greifer, Vakuum und Sensorik meist zentral durch die hohle Z-Achsenspindel nach unten geführt werden, entfallen ausladende externe Schlauchpakete. Dies reduziert die Störkontur des Gesamtsystems auf ein Minimum und verhindert, dass Schläuche an Vorrichtungen hängenbleiben.
Knickarmroboter erzeugen einen kugelförmigen Arbeitsbereich. Sie können Objekte vom Boden aufnehmen, über Hindernisse heben und hinter sich auf einem erhöhten Podest abstellen. Diese Reichweite erfordert jedoch deutlich mehr Sicherheitsabstand. Die Störkontur eines Sechsachsers ändert sich mit jeder Achsstellung drastisch: Fährt die Achse 2 nach hinten, schwenkt der Ellbogen weit aus dem Zellengrundriss heraus, was Schutzgitter oder optische Schutzzonen nach ISO 13849 unnötig vergrößert.
Der Verkabelungsaufwand gestaltet sich beim Knickarmroboter komplexer. Zwar existieren Hohlwellenroboter, bei denen Leitungen durch das Zentrum der Handachse verlaufen, dennoch unterliegen diese Kabel bei Torsionsbewegungen von plus/minus 270 Grad kontinuierlichem Torsionsstress. Externe Leitungsführungen müssen mit Rückzugssystemen versehen werden, die regelmäßig gewartet werden müssen und zusätzlichen Bauraum beanspruchen.
Typische Anwendungsfelder in Elektronik- und Automobilmontage
Die spezifischen Leistungsprofile grenzen die industriellen Einsatzbereiche beider Roboterarten klar voneinander ab. In der Elektronikindustrie ist der SCARA-Roboter der Standard für High-Speed-Montagen. Typische Anwendungen umfassen:
- Bestücken von unbestückten Leiterplatten mit Durchsteckbauteilen (THT-Technologie)
- Präzises Einpressen von Steckverbindern und Relais in SMD-Baugruppen
- Verschrauben von Smartphone-, Sensor- und Steuergerätegehäusen von oben
- Dispensen von Wärmeleitpaste und Dichtraupen auf planaren Flächen
- Sortieren und Testen von Halbleiterchips aus Wafersägen oder Blistergurten
In diesen Einsatzfeldern reicht die Bewegung in der X-Y-Ebene vollkommen aus, während der Fokus auf minimaler Zykluszeit und hoher Lagepräzision liegt. Das Werkstück wird durch Zubringersysteme waagerecht angedient, von oben bearbeitet und wieder horizontal ausgeschleust.
Die Automobilindustrie nutzt SCARA-Roboter vorwiegend in der Komponentenfertigung, etwa bei Einspritzdüsen, Sensoriken und Schalterblenden. Im eigentlichen Rohbau und in der Endmontage dominiert hingegen der Knickarmroboter. Die Gründe dafür liegen in den folgenden Anforderungen:
- Punktschweißen und Laserschweißen komplexer Karosseriegeometrien aus wechselnden Winkeln
- Fügen von Scheiben mit 3D-Kleberaupenauftrag entlang gekrümmter Raumkurven
- Einsetzen von Cockpitmodulen durch die Türöffnung in das Fahrzeuginnere
- Palettieren unterschiedlich hoher Gebinde auf wechselnden Palettenplätzen
- Maschinenbeschickung von Druckguss- oder Fräszentren mit Schrägentnahme
Sobald ein Bauteil im Raum gekippt, gewendet oder um eine Kante herum eingefädelt werden muss, scheidet der SCARA konstruktionsbedingt aus. Bei der Montage von Lithium-Ionen-Batteriemodulen arbeiten oft beide Systeme zusammen: SCARA-Einheiten setzen die einzelnen prismatischen oder zylindrischen Zellen mit hoher Taktung in die Trägerstruktur ein, während Knickarmroboter das schwere Modulgehäuse anheben, drehen und mit dem Fahrzeugchassis verschrauben.
Wartungsintervalle und mechanischer Verschleiß
Laufende Betriebskosten hängen eng mit der mechanischen Komplexität der Roboterkonstruktion zusammen. Ein SCARA-Roboter besitzt weniger bewegte Komponenten und damit weniger Verschleißstellen. Das zentrale Verschleißelement ist die Z-Achsen-Kombispindel, die oft als Keilwellen-Kugelgewindetrieb ausgeführt ist. Dieses Bauteil führt gleichzeitig die lineare Hubbewegung und die rotatorische Orientierung aus.
Die Wartung eines SCARA konzentriert sich auf wenige Kernbereiche:
- Schmieren der Kugelumlaufspindel und der Keilwelle alle 3000 bis 5000 Betriebsstunden mit lithiumverseiften Spezialfetten
- Prüfen der Zahnriemenspannung an den horizontalen Antriebsachsen alle 4000 Betriebsstunden
- Kontrolle des mechanischen Umkehrspiels der Endachse zur Vermeidung von Positionierfehlern
Bei Knickarmrobotern verteilt sich der Verschleiß auf sechs autarke Getriebeeinheiten. In den Grundachsen kommen hochuntersetzte Zykloidgetriebe zum Einsatz, in den Handachsen meist spielfreie Wellgetriebe (Harmonic Drive). Beide Getriebetypen erfordern regelmäßige Schmierstoffwechsel. Das Getriebeöl bindet mikroskopischen Metallabrieb und verliert über die Zeit seine Scherstabilität.
Ein typischer Wartungsplan für Sechsachs-Knickarmroboter schreibt den Öl- und Fettwechsel nach 8000 bis 12000 Betriebsstunden vor, spätestens jedoch nach drei bis vier Einsatzjahren. Bei 24-Stunden-Dauerbetrieb mit hohen Beschleunigungen verkürzt sich dieser Intervall auf 6000 Stunden. Zusätzlich müssen die internen oder externen Kabelbäume an den Achsen 4, 5 und 6 kontinuierlich auf Mantelbrüche und Aderbrüche überwacht werden. Die Biegewechselbeanspruchung führt nach Millionen Zyklen unweigerlich zur Materialermüdung, was bei ungeplanten Stillständen zu kostenintensiven Reparaturen führt.
Typische Fehler bei der Systemauswahl
In industriellen Projekten treten wiederkehrende Fehleinschätzungen auf, die Investitionen verteuern oder die geforderte Ausbringungsmenge gefährden:
- Over-Engineering durch pauschalen Sechsachs-Einsatz: Viele Projektierer wählen aus Gewohnheit einen Knickarmroboter, obwohl die Aufgabe ausschließlich vertikale Fügebewegungen erfordert. Dies erhöht die Anschaffungskosten oft um 35 bis 55 Prozent und verschenkt wertvolle Taktzeitsekunden.
- Unterschätzen der Trägheitsmomente an der SCARA-Z-Achse: Zwar wird das Bauteilgewicht korrekt berechnet, jedoch wird das Trägheitsmoment exzentrischer Greiferwerkzeuge ignoriert. Hohe rotatorische Trägheit an der vierten Achse zwingt die Steuerung dazu, Beschleunigungen drastisch zu drosseln, was den Geschwindigkeitsvorteil des SCARA zunichtemacht.
- Vernachlässigen von Störkonturen beim Werkzeugwechsel: Bei Knickarmrobotern wird oft vergessen, dass adaptive Greiferwechselsysteme den Hebelarm verlängern. Dies reduziert die effektive Nutzlast und führt bei Maximalauslenkung zu Schwingungen beim Abbremsen.
- Falsche Annahmen über Schutzeinrichtungen: Während kleine SCARA aufgrund geringer Eigenmasse teilweise mit geschwindigkeitsreduzierten Betriebsarten leichter nach ISO 10218 eingehaust werden können, erfordern die unvorhersehbaren Auskragungen eines Sechsachsers fast immer größere Sicherheitsabstände oder teurere Scannersysteme.
Kriterien für die Beschaffungsentscheidung
Die Entscheidung für eine Kinematik erfordert eine schrittweise Analyse der konkreten Fertigungsaufgabe. Bevor ein Beschaffungsprozess ausgelöst wird, sollten folgende Aspekte messtechnisch und prozessual geklärt sein:
Freiheitsgrade definieren: Prüfen Sie die Orientierung der Bauteile. Müssen Werkstücke während der Handhabung um die X- oder Y-Achse gekippt werden, ist der SCARA technisch ausgeschlossen. Reicht ein horizontales Versetzen mit vertikalem Hub und reiner Drehung um die eigene Achse aus, bietet der SCARA das energetisch und dynamisch effizientere Prinzip.
Dynamische Lastdaten ermitteln: Bestimmen Sie neben der reinen Masse das Massenträgheitsmoment des End-of-Arm-Tooling (EOAT) inklusive Bauteil. Nutzen Sie die Simulationssoftware der Hersteller, um Verfahrprofile realitätsnah abzubilden. Überschreitet das Trägheitsmoment die Spezifikation der Z-Achse, müssen Knickarmroboter oder SCARA mit verstärkter Hohlwelle gewählt werden.
Arbeitsraum analysieren: Zeichnen Sie die räumlichen Störkanten von Zuführungen, Prüfstationen und Schutzzäunen ein. Prüfen Sie, ob ein hängend montierter SCARA den Footprint der Zelle verkleinern kann. Falls Bauteile aus tiefen Kisten entnommen werden müssen (Bin-Picking), ist der Knickarmroboter aufgrund der erforderlichen Neigungswinkel die zwingende Wahl.
Betriebskosten über den Lebenszyklus kalkulieren: Setzen Sie Anschaffungskosten, Programmieraufwand, Energieverbrauch und planmäßige Wartungen für mindestens 25000 Betriebsstunden an. Ein SCARA verbraucht durch die geringeren bewegten Massen im Durchschnitt weniger elektrische Leistung als ein vergleichbar dimensionierter Sechsachsroboter.
Ziehen Sie bei komplexen Sicherheitsbeurteilungen oder dynamisch hochbelasteten Greiferaufbauten stets einen qualifizierten Robotik-Integrator oder Sachverständigen für Maschinensicherheit hinzu. Erst die ganzheitliche Betrachtung von Taktzeitbedarf, Bauraum und mechanischen Belastungsgrenzen sichert eine langfristig stabile Automatisierungslinie.